手先押し力を活用した階段昇段動作の姿勢および逆動力学解析

近年,急速な労働者不足への対応が求められており,その解決策の一環として,物流分野においては倉庫へのロボットの導入が増加しています.特に工場内や公共施設における移動には階段昇降が不可避であり,人間にとっては疲労や怪我のリスクを伴い,ロボットにとっては必要トルクの増大に対してサーボモータが消耗品として摩耗・故障するリスクを伴います.ゆえに,人間にとってもロボットにとっても負担の少ない安全な昇段を行うことが重要な課題です. 

人間は階段を昇る際,下肢のみならず手摺を把持し,上肢で体を押し上げる『手先押し力』を発揮することで下肢の推進力を補助しています.このような動作は下肢関節への負担を軽減し,物品運搬時,疲労時や身体能力が低下した状況において有効であると考えられます.しかし手先押し力を用いた階段昇り動作や関節負担に関する研究は少なく,ヒューマノイドロボットへの応用も進んでいません.そこで本研究では,手先の押し力を発揮するヒューマノイドロボットの開発を目指し,手先を推進力として活用した階段昇段動作の解析を行っています. 解析は,下肢が階段に接地し身体を支えている『立脚期』を前半と後半に分けてそれぞれ解析します. 

また,得られた力学的特徴量に対し階層型クラスタリングを適用し,動作パターンの分類を行います. 
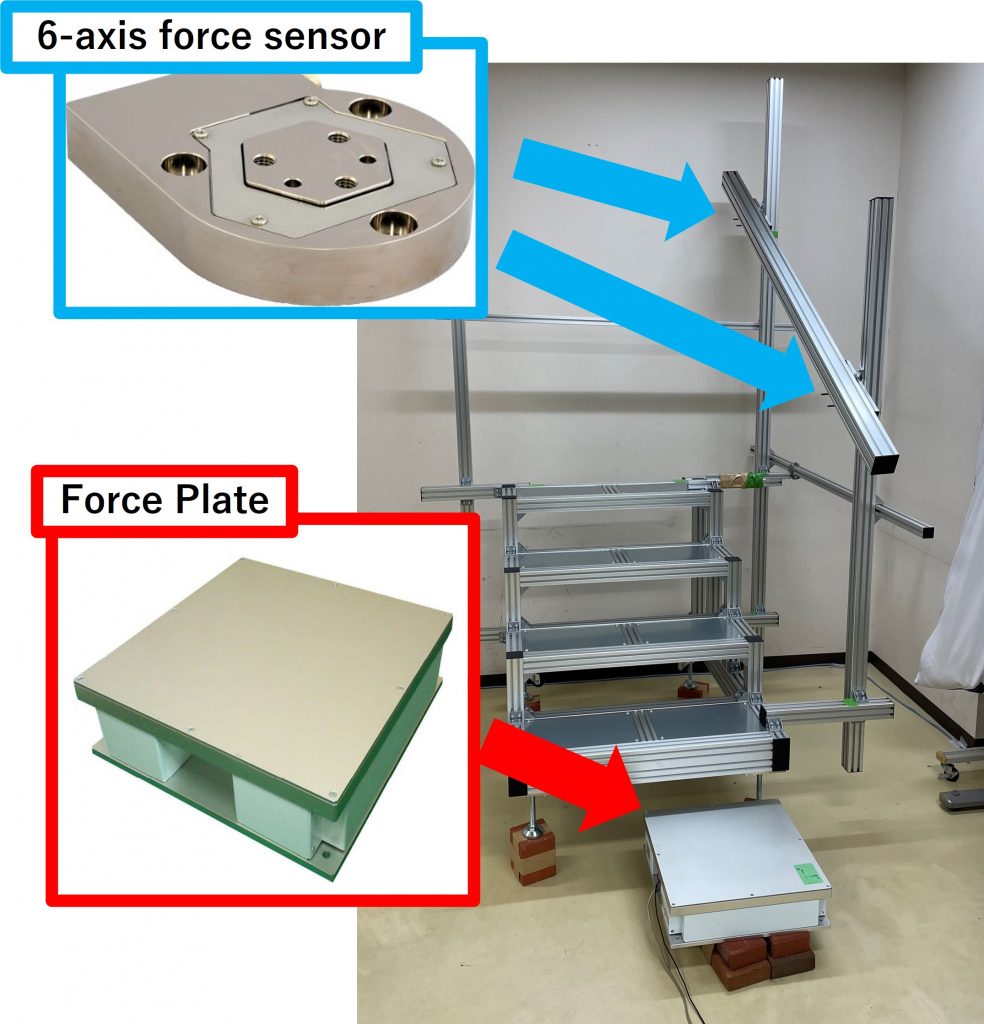
 

Fig. 1:計測に使用する階段


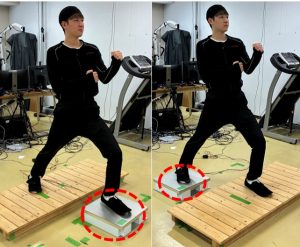
手摺有り・無しの階段昇段動作を対象として解析しました.被験者に手先押し力を自然に活用させる為,2分程度の階段昇降運動を実施し疲労させた後,計測を行います.身動作の計測には光学式モーションキャプチャを使用し,手先押し力の取得に6軸力覚センサ,一段目での床反力の取得にはフォースプレートを用いました(Fig.1 :計測に使用する階段).

lineman.mp4


こちらの映像は,手すりの使用におけるトルクの増減を人体モデルとカラーマップで示したものです.手すりの使用によりトルクが増加した関節は赤,減少した関節は青,その他は白で人体モデル上に示しました(有意性が高いほど色を濃く描画). 

映像はクラスタリング前の結果を受けて作成したものであり,データ全体の傾向として解釈できます. 

この映像より,手摺の使用は上肢の力学的負荷を増大させる一方で,下肢・体幹部への力学的負荷を減少させていることがわかりました. 
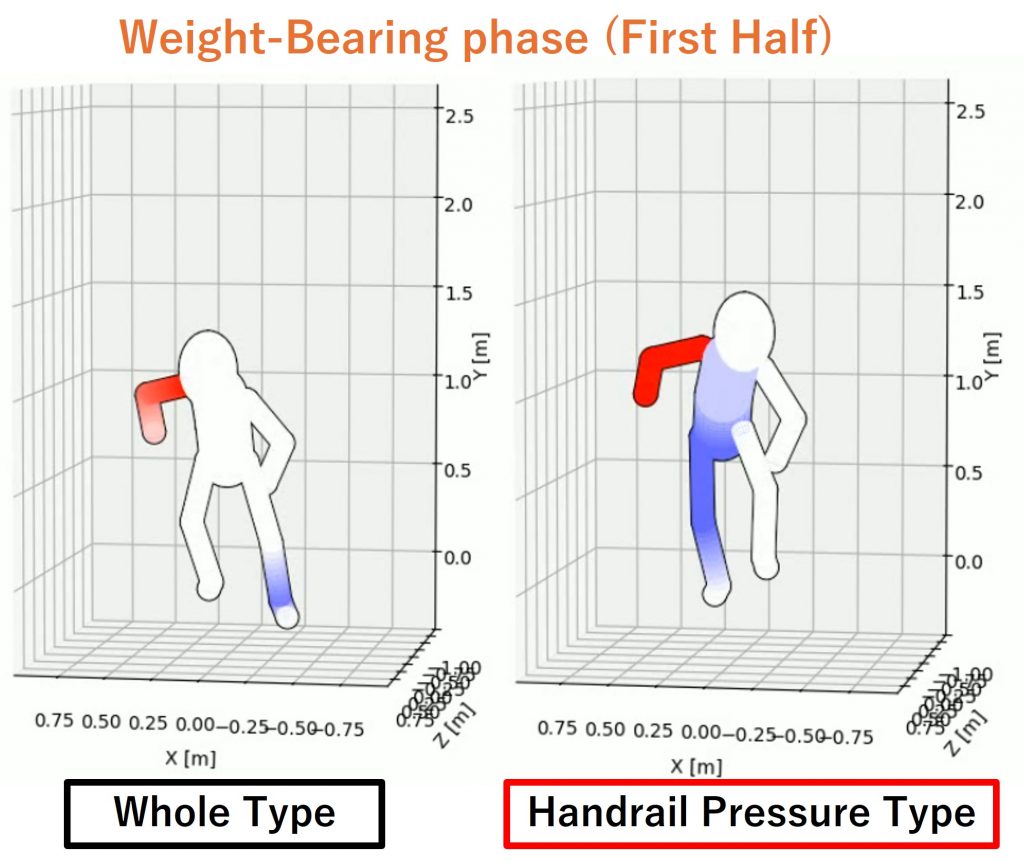
Fig. 2:体重支持局面における関節トルクの変化(左:データ全体,右:手摺加圧型) 


立脚期の前半は,足が接地し,接地した脚へと体重を移動させる局面です.この局面を体重支持局面(Weight-Bearing phase)と定義しました. 

Fig. 2は,体重支持局面において,手すりの使用によるトルクの増減を示したものです. 

左はデータ全体の傾向であり,右はクラスタリングの結果,最も手摺に圧力をかけた集団として現れた『手摺加圧型』の傾向です. 

手摺加圧型では,体重支持局面において右手首・右肘関節のトルク・関節角度の増加と,骨盤トルクや床反力の減少が確認されました.これは前足が接地した瞬間から手摺に体重を預けることで,体重支持局面における骨盤への負荷を効果的に軽減していると考えられます. 

これより手摺加圧型の動作戦略は,体重支持局面において手摺を推進力の補助として最も有効に使い,着地衝撃を分散させ骨盤への負荷を低減した『防御的戦略』を実施しているであるといえます. 
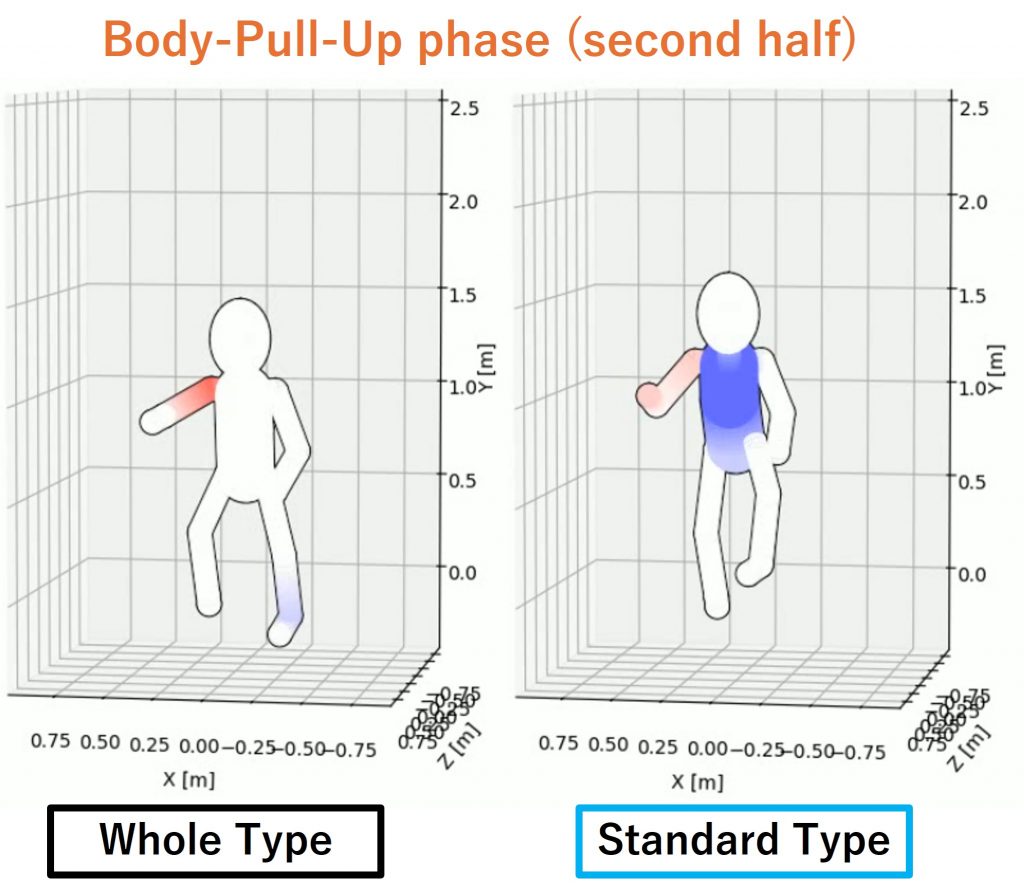
 

Fig 3:身体引き上げ局面における関節トルクの変化(左:データ全体,右:標準型)


立脚期の後半は,接地した足を次の段へと持ち上げて身体を上へと引き上げるため,床を踏みしめる局面です.この局面を身体引き上げ局面(Body-Pull-Up phase)と定義しました. 

Fig. 3は,身体引き上げ局面において,手すりの使用によるトルクの増減を示したものです. 

左はデータ全体の傾向であり,右はクラスタリングの結果,最も多くの割合を占めた集団として現れた『標準型』の傾向です. 

手摺加圧型では,身体引き上げ局面において把持側の上肢トルク(肩・手首)や肘関節屈曲角度は有意に増加した一方で,胸部のトルクや鉛直床反力は有意に減少しました. 

これは床反力や体幹部への力学的負荷を広範囲に軽減させると同時に,把持側上肢への依存を高めるという動作戦略だと考えられます. 

次段へ重心を持ち上げるタイミングに合わせて手摺を手前に牽引,あるいは下方に押し込むことで推進力を補助しており,これは身体引き上げ局面での重力に抗うポジティブな仕事を上肢で代替する『能動的戦略』であるといえます. 


本研究は,人間が自身の身体特性や疲労度,動作局面に適応して手摺利用戦略を柔軟に切り替えていることを実証しました.この知見は,ヒューマノイドロボットにおいても単一の昇段動作を実装するのではなく,路面状況やバッテリー残量,衝撃吸収やエネルギー効率といった目的に応じて,最適な手先押し力活用戦略を選択・実装すべきであるという重要な指針を示唆しています. 

Publication

    1. ヒューマノイドロボットの動作生成のための手先押し力を使った階段昇り動作の姿勢や逆動力学解析、釣部 修平、築地原 里樹、 高橋 泰岳、垣内 洋平、川角 祐一郎、長嶋 功一、ロボティクス・メカトロニクス講演会2025、1P1-Q04、2025.6。
空手の前蹴り動作における腰と支持脚に着目した関節トルク・CoPの解析によるバランスの評価

私の長年の空手の経験と空手の教本の教え方に感覚的な違いがあり,教本には初心者の問題点の原因が記されていません.そこで,熟練者と初心者の前蹴り動作を比較し,教本のコツが定量的なデータで裏付けることができるのかを確認することを研究目的としています.

Fig. 1:フォースプレートの位置(左:支持脚,右:蹴り脚)

実験には光学式モーションキャプチャシステムとフォースプレートを使用し,支持脚と蹴り脚の2箇所にフォースプレートを設置し,各被験者の前蹴り動作を計測します.(Fig. 1).

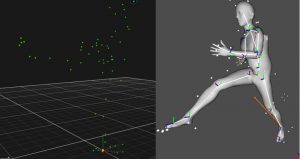
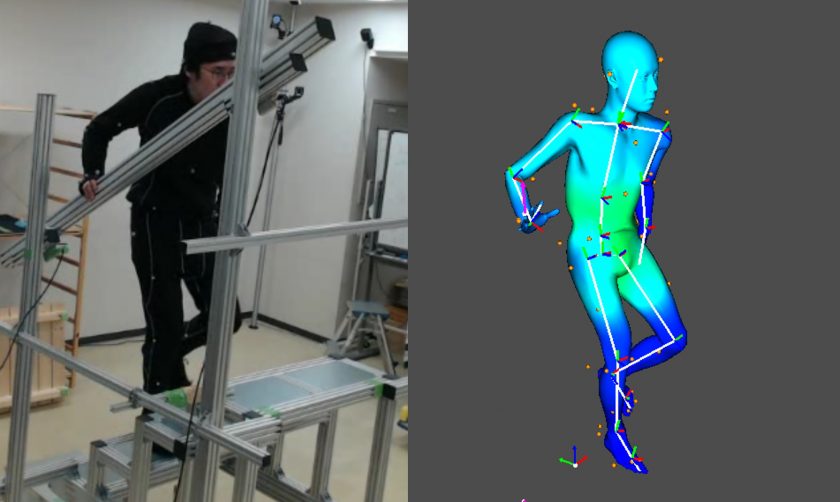
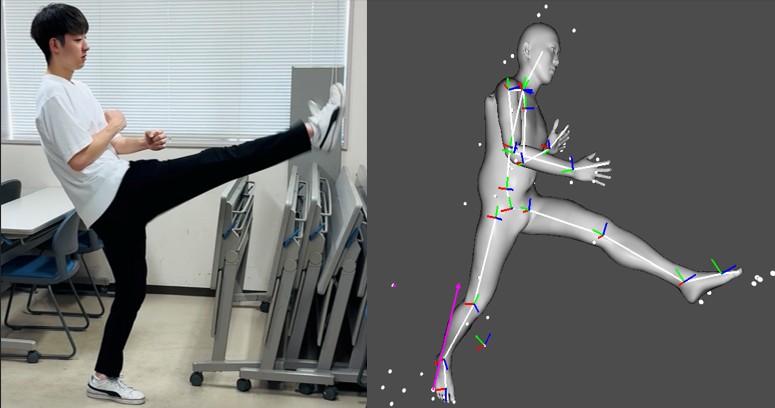
Fig. 2:Dhaibaworks上の姿勢再現(左: モーキャプデータ,右: 再現結果)

実験で取得したデータから関節角度・キック力・CoP(足圧中心)を計算し,解析ソフトDhaibaworksを用いて姿勢再現することで逆動力学解析により関節トルクを算出します(Fig. 2).これらのデータを解析・比較した結果,腰と支持脚に着目すると教本に記載されたコツとは違う結果が導出され,初心者はバランス保持とキック力の両立が難しいことが示唆されました.

今後の課題は被験者を増やし,左右の脚の前蹴りの比較を行い,前蹴り以外の他の蹴り技の分析をしたいと考えています.

Publication

  1. 空手の前蹴り動作における腰と支持脚に着目した関節トルク・CoPの解析によるバランスの評価,増田 賢太郎,築地原 里樹,高橋 泰岳,The 9th Workshop of Robotics Ongoing Breakthroughs (ROOB2025), 2025.9.6.

内・外的焦点に着目したバスケットボールのVR対人ドライブ動作改善システムの開発

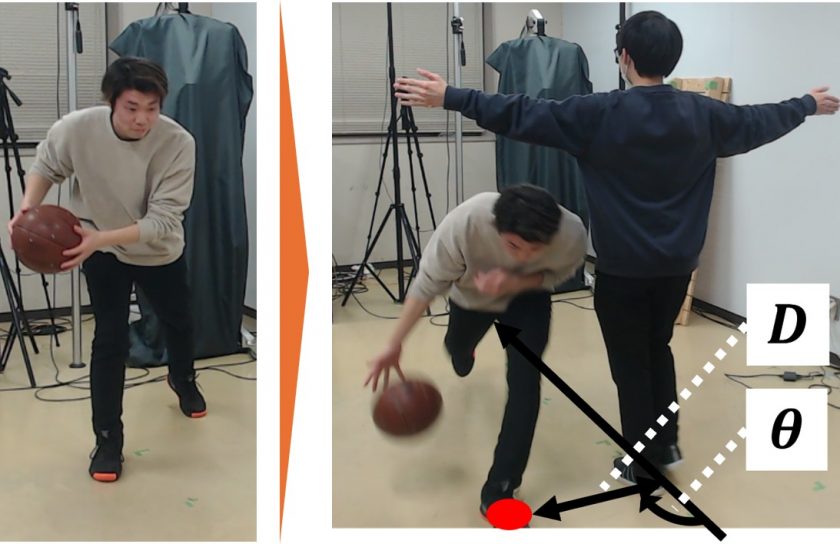
バスケットボールのドライブ動作では,クロスステップにおける「1歩目の踏み込み」「タイミング」「低い姿勢」等が重要ですが,初心者にとってこれらを同時に習得するのは難しです.そのため,各要素を分けて理解する必要があります.

本研究では,注意の焦点を胴体姿勢に焦点を当てる内的焦点,踏み込み位置に焦点を当てる外的焦点に分け,VR機器を用いて直感的なフィードバックを提示する焦点別訓練を実施しました.加えて,訓練者の習熟度に応じて内的・外的焦点の訓練を切り替えることで,ドライブ動作の改善を検証しました.

Fig. 1:外的焦点の訓練
Fig. 2:内的焦点の訓練

VR空間においてバスケットボールのドライブ動作の訓練を行うため, 本研究では自身の胴体姿勢を意識した内的焦点の訓練と相手のディフェンスを意識した外的焦点の訓練を実装しました.

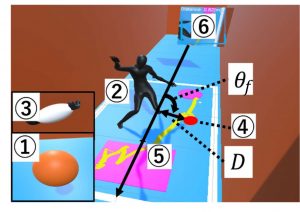
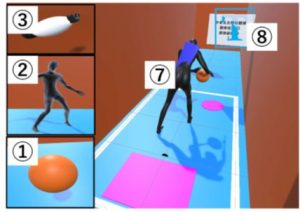
内・外的焦点それぞれの訓練に共通するVR環境における基本情報として,①バスケットボールの表示,②仮想ディフェンスの表示,③左腕の表示,の3つのフィードバックを構築しました.

外的焦点を意識した訓練では,相手のディフェンスの位置を見て適切な踏み込み位置やタイミングを判断できるように指導するため,④踏み込み位置とタイミングの指導,⑤踏み込み位置と左足の軌跡の表示,⑥俯瞰映像の表示のフィードバックを実装しました(Fig. 1).

また,内的焦点を意識した訓練では,ボールをかまえた時と1歩目を踏み込んだ時の自身の姿勢を理解できるように指導するため,⑦熟練者の姿勢マネキンと訓練者の胴体姿勢,⑧胴体姿勢指導テキスト表示のフィードバックを実装しました(Fig. 2).

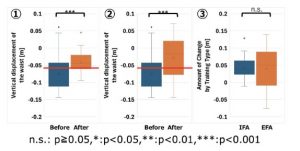
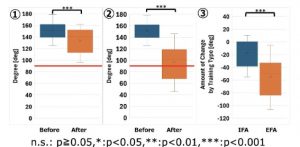
Fig. 3:腰の沈み込み量の結果(①内的焦点,②外的焦点,③内的焦点と外的焦点の比較)
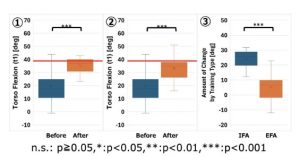
Fig. 4:ボールをかまえた時の胴体の屈曲の結果(①内的焦点,②外的焦点,③内的焦点と外的焦点の比較)
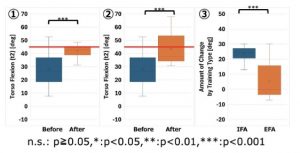
Fig. 5:1歩目を踏み込んだ時の胴体の屈曲の結果(①内的焦点,②外的焦点,③内的焦点と外的焦点の比較)
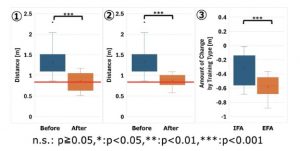
Fig. 6:1歩目の踏み込み位置とディフェンスとの距離の結果(①内的焦点,②外的焦点,③内的焦点と外的焦点の比較)
Fig. 7:1歩目の踏み込み位置とディフェンスとの角度の結果(①内的焦点,②外的焦点,③内的焦点と外的焦点の比較)

バスケットボール初心者6名を対象に,外的焦点(踏み込み位置)と内的焦点(胴体姿勢)の2種類のVR訓練を実施し,訓練前後で現実空間におけるドライブ動作(姿勢や踏み込み位置など)を比較しました.結果は両訓練とも動作の安定性や姿勢の改善が確認されましたが,胴体姿勢や腰の安定性は内的焦点が(Fig. 3,Fig. 4,Fig. 5),踏み込み位置やディフェンスとの距離・角度は外的焦点がより大きく改善する傾向が示されました(Fig. 6,Fig. 7).

今後は被験者を増やして実験を行い,各訓練ごとの改善効果の特徴を分析し,長期的な訓練に取り入れていくことや,ユーザの習得が不十分なスキルに応じたトレーニングメニューを作成することが考えられます.

Publication

  1. 内・外的焦点に着目したバスケットボールの VR 対人ドライブ動作改善システムの開発, 池田 拓真,築地原 里樹,高橋 泰岳, 第25回計測自動制御学会システムインテグレーション部門講演会 (SI2025), pp. 3994-3999, 2025. 12.12.

バドミントンのハイクリア動作における姿勢・関節トルク解析による肘関節の負担推定

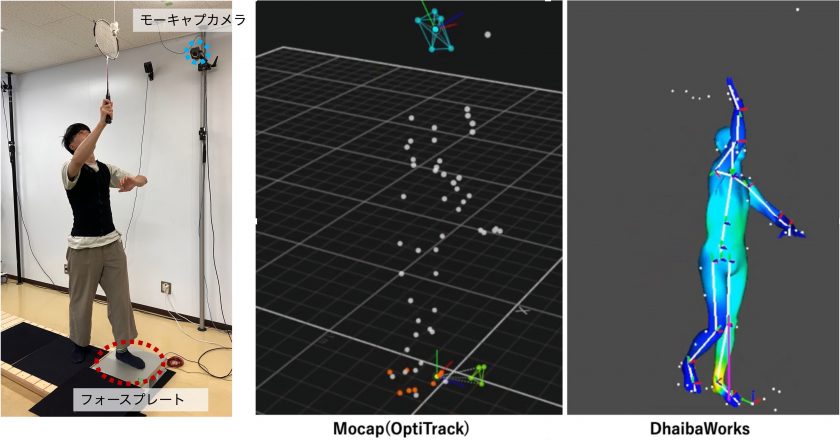
バドミントンでは,シャトルを打つ際や肘を伸ばした際に肘関節に痛みを伴う人がいます.また,投球動作やスパイク動作により,肘関節に繰り返し力が加わることで,靱帯が損傷して,肘を外側に動かすことで痛みが生じることがあります.本研究では,バドミントンにおける肘関節の負担を定量化・姿勢による影響を調査し,肘関節の負担軽減の検討を目的として,姿勢・関節トルクを解析しています (Fig. 1) .

Fig. 1:実験の様子


実験では,バドミントンの研究の中でもあまりされていないハイクリア動作に焦点を当てました.実験の被験者はバドミントンの熟練者,肘に痛みを伴う中級者,初心者としました.姿勢の計測には光学式モーションキャプチャであるOptiTrackを使用し,足裏にかかる力や場所の計測にはフォースプレートを使用し,関節の負担を推定する関節トルクは解析ソフトであるDhaibaWorksを使用しました. 

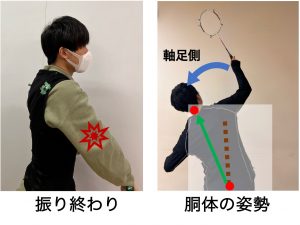
Fig. 2:計測結果

計測したデータからバドミントンのハイクリア動作中の姿勢や関節トルクを解析した結果,肘に痛みを伴う人は軸足側へ大きく傾いた姿勢をとり,スイングの振り終わりの際に肘に負荷がかかっていることが分かりました.結果から,肘に痛みを伴う人は全身の姿勢が熟練者と異なるため,振り終わりのタイミングで肘関節の負担が大きくなったと考えました (Fig. 2). 

今後は,今回確認できなかった骨や筋肉による関節への影響を調査し,肘関節に負荷がかかる原因を追求しようと考えています. 

棚間荷物移動動作中の視線解析に向けたVR環境における胴体姿勢と足裏CoPの解析 

 近年,少子高齢化や人口減少に伴う労働力不足が社会問題となっており,解決策として代替労働力や生活支援を目的としたヒューマノイドロボットの開発が進められています.ヒューマノイドロボットが自然で効率的な家事動作を実現するためには,視覚情報と動作の関係を正確に把握し,適切な行動設計をする必要があります.そこで本研究では,家事動作である棚だし動作について,箱の中のおもりの重さを変化させた際の腰を使用する速さとCoPが移動する速さの関係性について解析することを目的とします. 

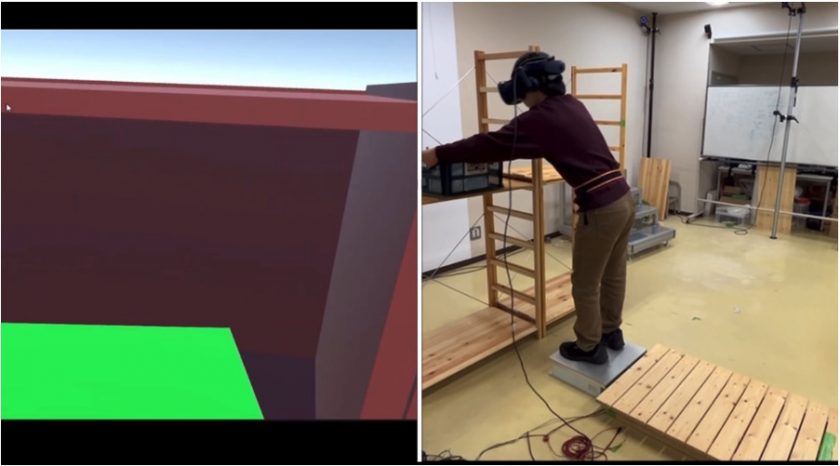
Fig. 1:計測環境

実験では,横に並ぶ2つの棚について,左の棚から右の棚に箱を持ち上げて移動する際の箱を持つ動作と箱を置く動作に着目して解析を行いました.仮想環境ライブラリにUnity3Dを使用し,HMDにHTC Vive Pro2 Eyeを使用しています.動作計測のためにフォースプレート,光学式モーションキャプチャシステム,Vive Trackerを使用して計測を行いました.  

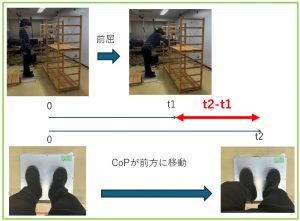
Fig. 2:解析結果

箱を持ち上げる動作をするとき,箱の中のおもりがないときと比較して,おもり10kg のときは腰を前屈させてからCoPが最も前方に移動するまでの時間を要しました.したがっ て,重い荷物を持ち上げる際,腰を最も前屈させる準備姿勢になってから力を発揮するまでの準備時間が必要だと考えられます. 

今後は,おもりの重さによって有意差が出た家事動作の視覚情報と動作の関係性を解析することを目標とします.