腰用パワードスーツのアシスト制御による押し運搬動作に及ぼす影響分析

物流・農作業における押し運搬作業は腰部負担が大きく,MSDsの要因になります.本研究では,歩行と外力発揮を同時に伴う押し運搬動作に適応する下肢支援型パワードスーツ制御を提案しました.腰関節角度の時系列データから歩行周期を判定し,立脚期・遊脚期に応じてアシストトルクを切り替えることで,動作を阻害しない連続的歩行支援を実現しました. 

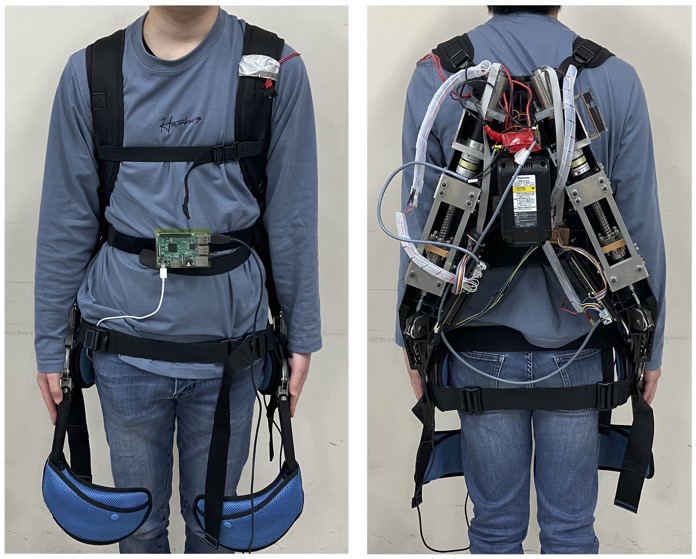
Fig. 1:使用したパワードスーツの外観 (左:正面,右:背面)


提案手法の有効性を検証するため,歩行速度,押す高さ,押す力を変化させた複数条件下で押し運搬実験を実施し,下肢筋の筋電位(%iEMG)ならびに歩幅を評価指標として分析を行いました. 

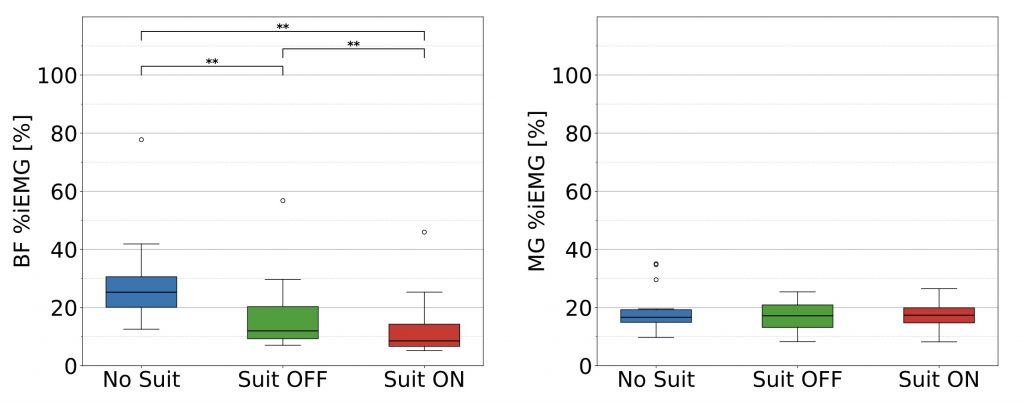
Fig. 2:歩行速度:2.5[km/h] 把持高さ:0.9[m] 目標押し力:60[N]の時のiEMG (左: 大腿二頭筋,右: 内側腓腹筋)
 

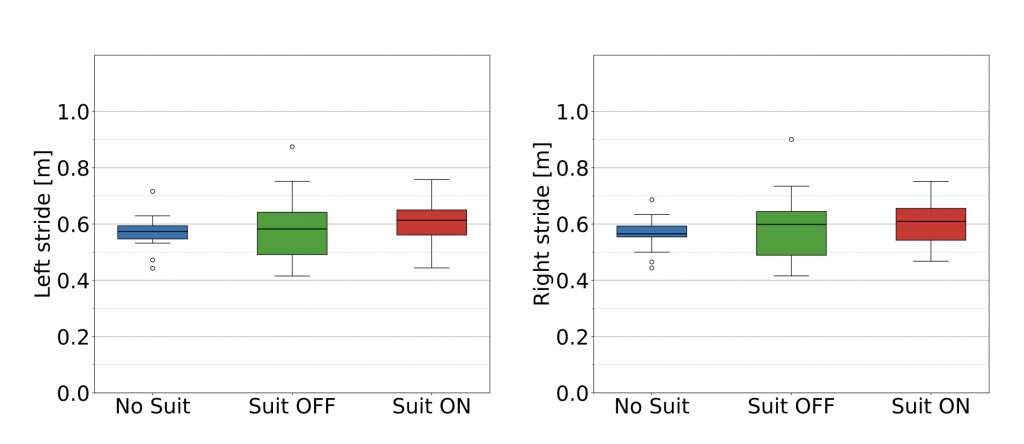
Fig. 3:歩行速度:2.5[km/h] 把持高さ:0.9[m] 目標押し力:60[N]の時の歩幅 (左: 左脚の歩幅,右: 右脚の歩幅)
 

計測した結果,概ねアシストによって大腿部の筋活動量の低下する傾向が確認されましたが,個人によっては増減しました(results1.jpg).歩幅は,概ねアシストの有無による有意差は確認できませんでしたが,個人によっては有意に増減しました(results2.jpg).これは,人によってはアシストが動作の妨げになってしまったのではないかと考えます. 


今後の課題として,装着者に対応したアシスト制御の最適化などが挙げられます. 


手先押し力を活用した階段昇段動作の姿勢および逆動力学解析

近年,急速な労働者不足への対応が求められており,その解決策の一環として,物流分野においては倉庫へのロボットの導入が増加しています.特に工場内や公共施設における移動には階段昇降が不可避であり,人間にとっては疲労や怪我のリスクを伴い,ロボットにとっては必要トルクの増大に対してサーボモータが消耗品として摩耗・故障するリスクを伴います.ゆえに,人間にとってもロボットにとっても負担の少ない安全な昇段を行うことが重要な課題です. 

人間は階段を昇る際,下肢のみならず手摺を把持し,上肢で体を押し上げる『手先押し力』を発揮することで下肢の推進力を補助しています.このような動作は下肢関節への負担を軽減し,物品運搬時,疲労時や身体能力が低下した状況において有効であると考えられます.しかし手先押し力を用いた階段昇り動作や関節負担に関する研究は少なく,ヒューマノイドロボットへの応用も進んでいません.そこで本研究では,手先の押し力を発揮するヒューマノイドロボットの開発を目指し,手先を推進力として活用した階段昇段動作の解析を行っています. 解析は,下肢が階段に接地し身体を支えている『立脚期』を前半と後半に分けてそれぞれ解析します. 

また,得られた力学的特徴量に対し階層型クラスタリングを適用し,動作パターンの分類を行います. 


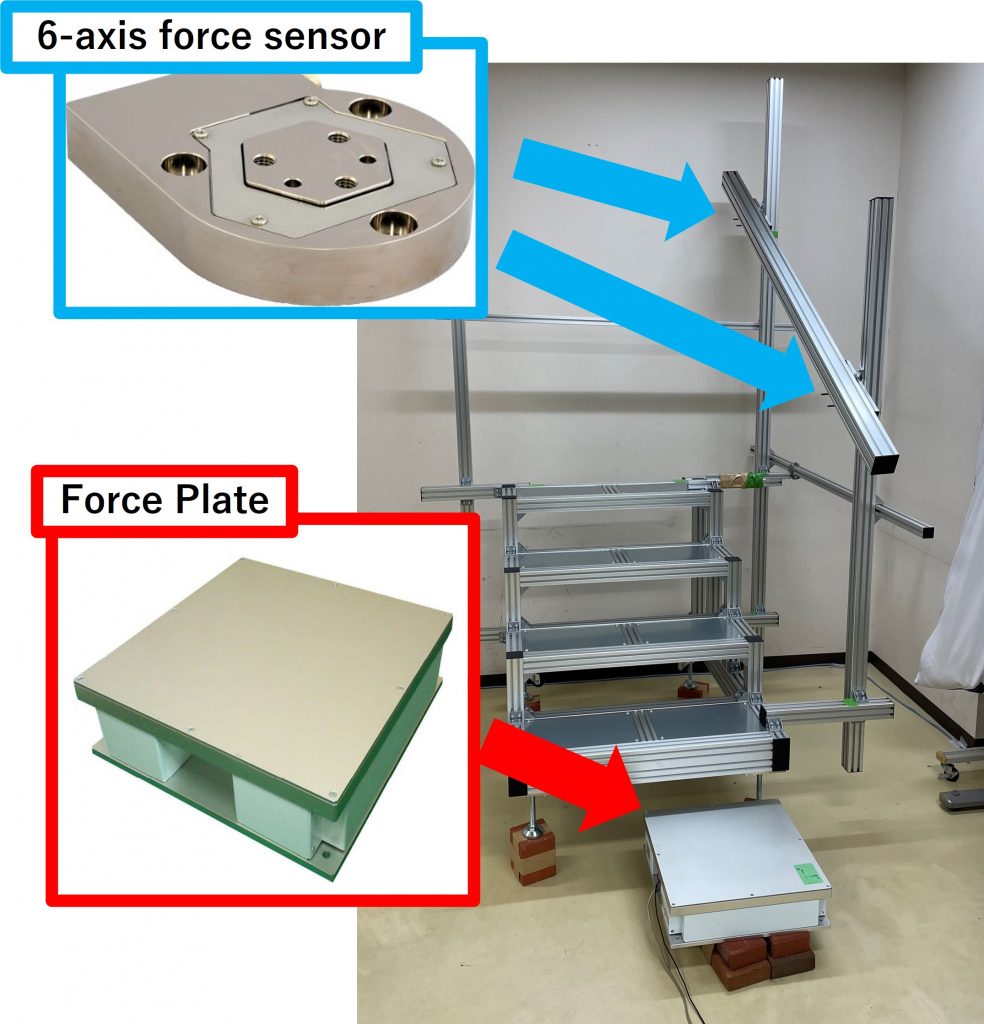
Fig. 1:計測に使用する階段


手摺有り・無しの階段昇段動作を対象として解析しました.被験者に手先押し力を自然に活用させる為,2分程度の階段昇降運動を実施し疲労させた後,計測を行います.身動作の計測には光学式モーションキャプチャを使用し,手先押し力の取得に6軸力覚センサ,一段目での床反力の取得にはフォースプレートを用いました(Fig.1 :計測に使用する階段).

lineman.mp4


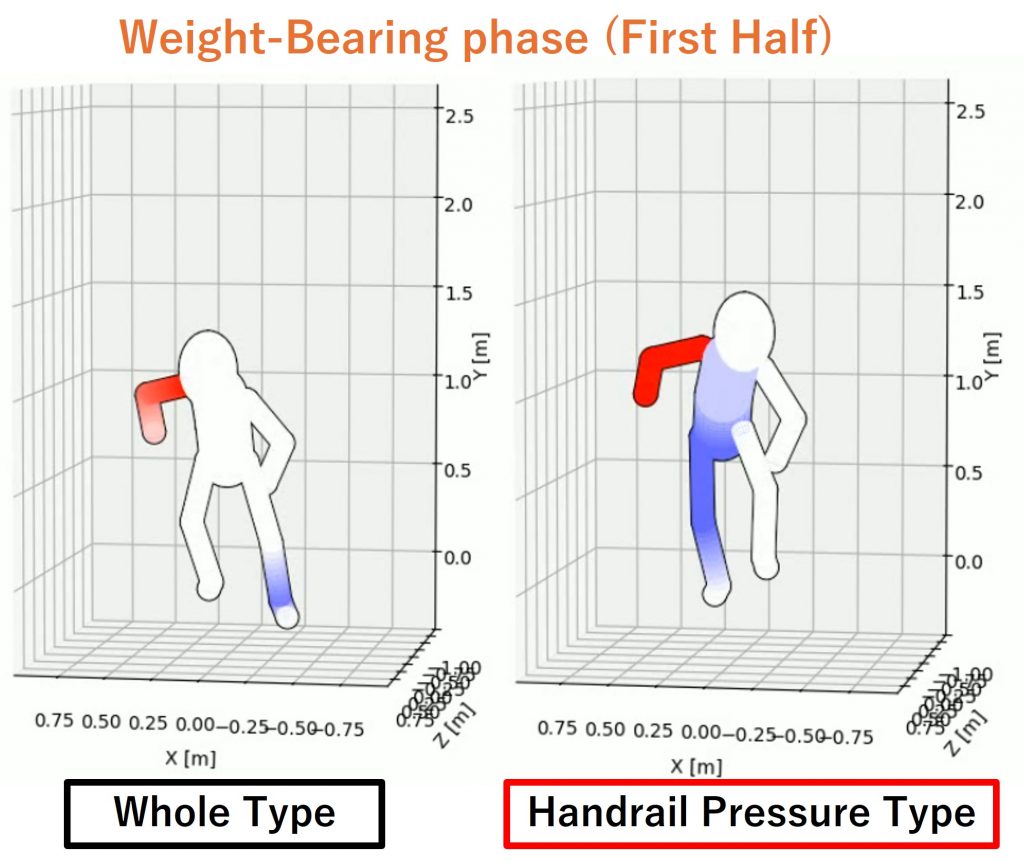
こちらの映像は,手すりの使用におけるトルクの増減を人体モデルとカラーマップで示したものです.手すりの使用によりトルクが増加した関節は赤,減少した関節は青,その他は白で人体モデル上に示しました(有意性が高いほど色を濃く描画). 

映像はクラスタリング前の結果を受けて作成したものであり,データ全体の傾向として解釈できます. 

この映像より,手摺の使用は上肢の力学的負荷を増大させる一方で,下肢・体幹部への力学的負荷を減少させていることがわかりました. 

Fig. 2:体重支持局面における関節トルクの変化(左:データ全体,右:手摺加圧型) 


立脚期の前半は,足が接地し,接地した脚へと体重を移動させる局面です.この局面を体重支持局面(Weight-Bearing phase)と定義しました. 

Fig. 2は,体重支持局面において,手すりの使用によるトルクの増減を示したものです. 

左はデータ全体の傾向であり,右はクラスタリングの結果,最も手摺に圧力をかけた集団として現れた『手摺加圧型』の傾向です. 

手摺加圧型では,体重支持局面において右手首・右肘関節のトルク・関節角度の増加と,骨盤トルクや床反力の減少が確認されました.これは前足が接地した瞬間から手摺に体重を預けることで,体重支持局面における骨盤への負荷を効果的に軽減していると考えられます. 

これより手摺加圧型の動作戦略は,体重支持局面において手摺を推進力の補助として最も有効に使い,着地衝撃を分散させ骨盤への負荷を低減した『防御的戦略』を実施しているであるといえます. 


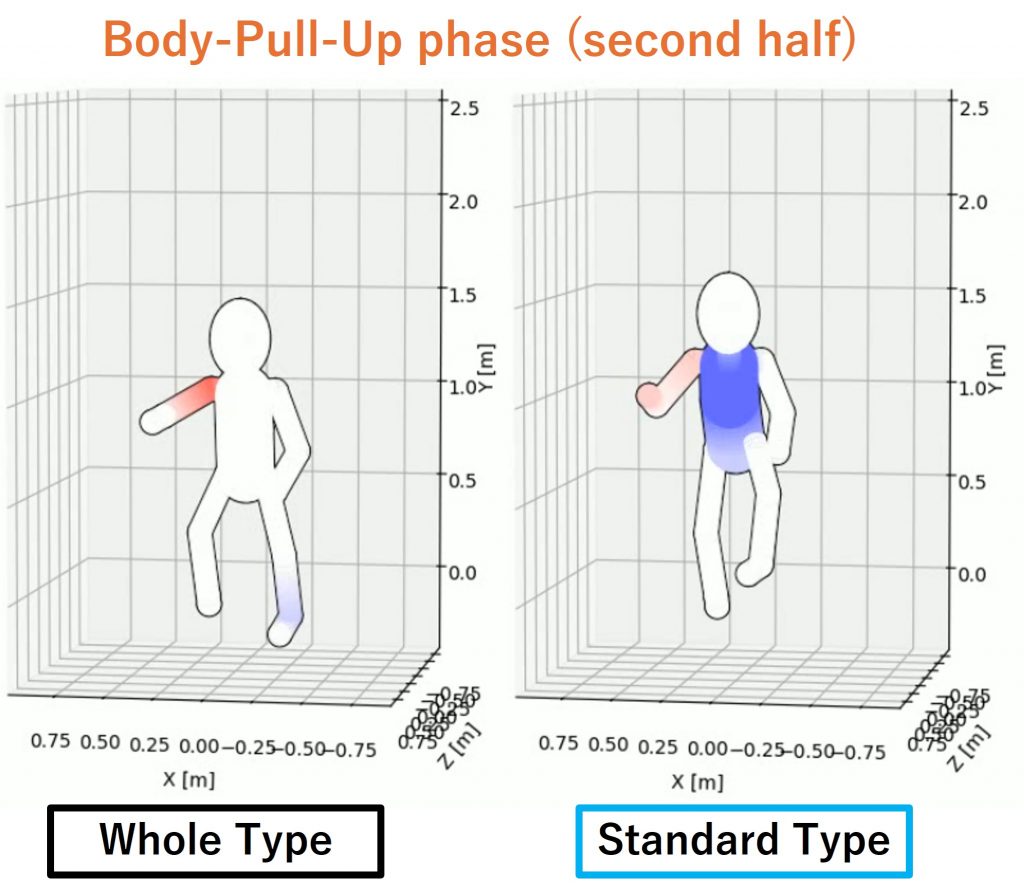
Fig 3:身体引き上げ局面における関節トルクの変化(左:データ全体,右:標準型)


立脚期の後半は,接地した足を次の段へと持ち上げて身体を上へと引き上げるため,床を踏みしめる局面です.この局面を身体引き上げ局面(Body-Pull-Up phase)と定義しました. 

Fig. 3は,身体引き上げ局面において,手すりの使用によるトルクの増減を示したものです. 

左はデータ全体の傾向であり,右はクラスタリングの結果,最も多くの割合を占めた集団として現れた『標準型』の傾向です. 

手摺加圧型では,身体引き上げ局面において把持側の上肢トルク(肩・手首)や肘関節屈曲角度は有意に増加した一方で,胸部のトルクや鉛直床反力は有意に減少しました. 

これは床反力や体幹部への力学的負荷を広範囲に軽減させると同時に,把持側上肢への依存を高めるという動作戦略だと考えられます. 

次段へ重心を持ち上げるタイミングに合わせて手摺を手前に牽引,あるいは下方に押し込むことで推進力を補助しており,これは身体引き上げ局面での重力に抗うポジティブな仕事を上肢で代替する『能動的戦略』であるといえます. 


本研究は,人間が自身の身体特性や疲労度,動作局面に適応して手摺利用戦略を柔軟に切り替えていることを実証しました.この知見は,ヒューマノイドロボットにおいても単一の昇段動作を実装するのではなく,路面状況やバッテリー残量,衝撃吸収やエネルギー効率といった目的に応じて,最適な手先押し力活用戦略を選択・実装すべきであるという重要な指針を示唆しています. 

Publication

    1. ヒューマノイドロボットの動作生成のための手先押し力を使った階段昇り動作の姿勢や逆動力学解析、釣部 修平、築地原 里樹、 高橋 泰岳、垣内 洋平、川角 祐一郎、長嶋 功一、ロボティクス・メカトロニクス講演会2025、1P1-Q04、2025.6。
インスタンスセグメンテーション画像の幾何学変換によって生成される軌跡の追従を目的とした逆運動学モデルに基づくビジュアルフィードバック制御

ロボットが人間に代わり多様な環境下で物体操作を行うためには,画像を入力とした制御が不可欠です.近年,スケッチインターフェースやビジュアルサーボへの深層学習の活用が進んでいます.しかし,モデルベース制御では想定モデルと実際のモデルで不整合が生じやすく,カメラのキャリブレーション誤差が十分考慮されていないという課題があります. 


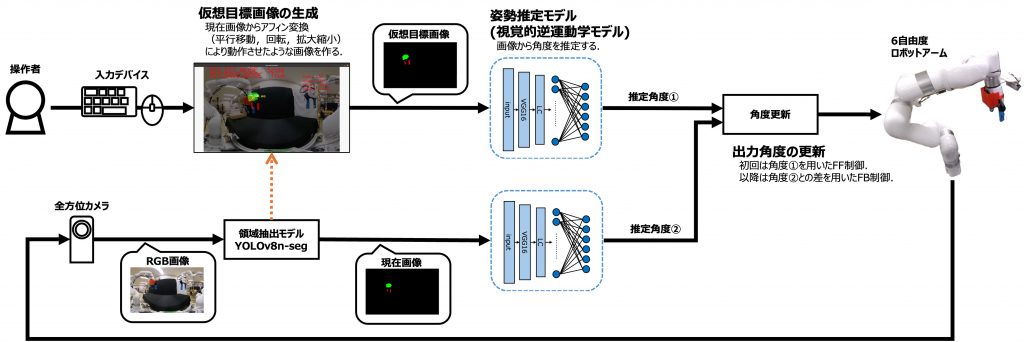
Fig. 1:システム全体の概要


本研究では,インスタンスセグメンテーション画像を用いることで環境変化への頑健性を高めつつ,エンドエフェクタのセグメンテーション画像から関節角度を推定する機械学習モデルに基づく制御系を提案します.制御系は,機械学習による目標入力画像からこれを実現する関節角度推定を行う,視覚的な逆運動学モデルを基本としつつ,純粋なフィードフォワード制御で生じた誤差を抑制するため,この逆運動学モデルに基づく目標誤差に対する目標関節角度修正方向の推定に基づくフィードバック制御から成ります. 

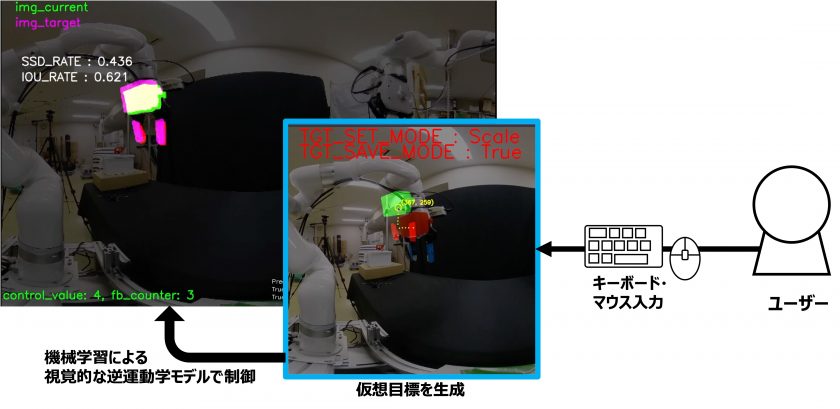
さらに,インスタンスセグメンテーション画像の幾何学変換によりエンドエフェクタが仮想的に移動した目標画像を生成し,直感的かつ軽量な画像表現を用いた制御手法を提案しました.(Fig. 1:システム全体の概要) 

 実験では,仮想目標を連続で指定した軌跡の追従,単一の目標への到達,キャリブレーション誤差の補正を行い,提案手法の有効性を確認しました.今後の展望として,制御が一部で不安定化するのを防ぐため,モデルやデータ形式の改良が挙げられます.

ウメ果実収穫量予測のためのU-Netを用いた枝検出と色情報を用いた花検出

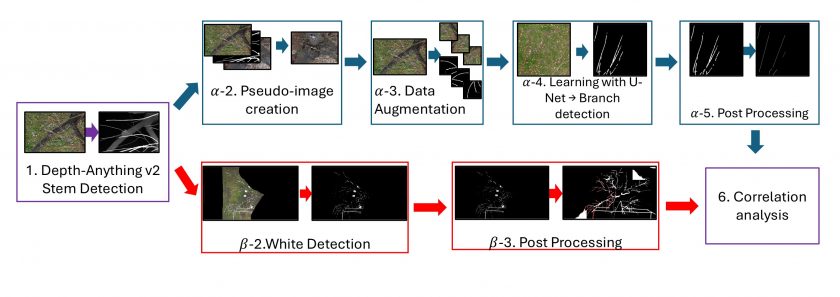
作物の収穫量を予測することは生産量の安定化や作物の価格の決定において重要す.しかし,目視での収穫量予測は農業従事者にとって負担が大きいです[1].収穫量予測の効率化のためには画像処理やAIの技術の活用が重要です. 

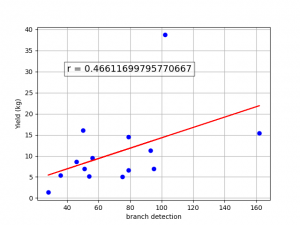
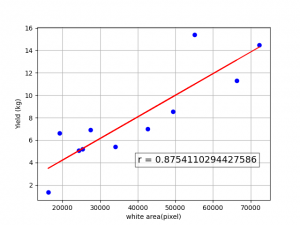
本研究では,1年枝の本数を計測したデータと,画像中の花のピクセル数を用いて収穫量との相関関係を求め,収穫量予測に役立てます。 
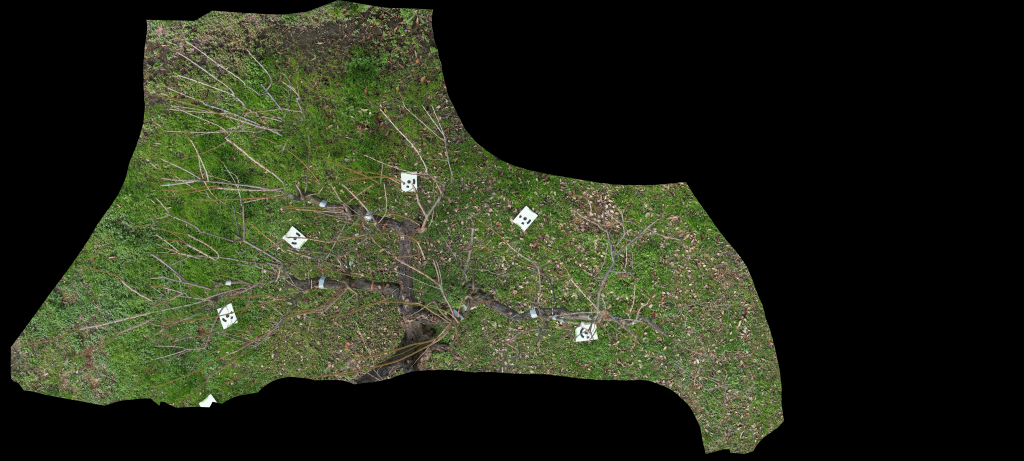
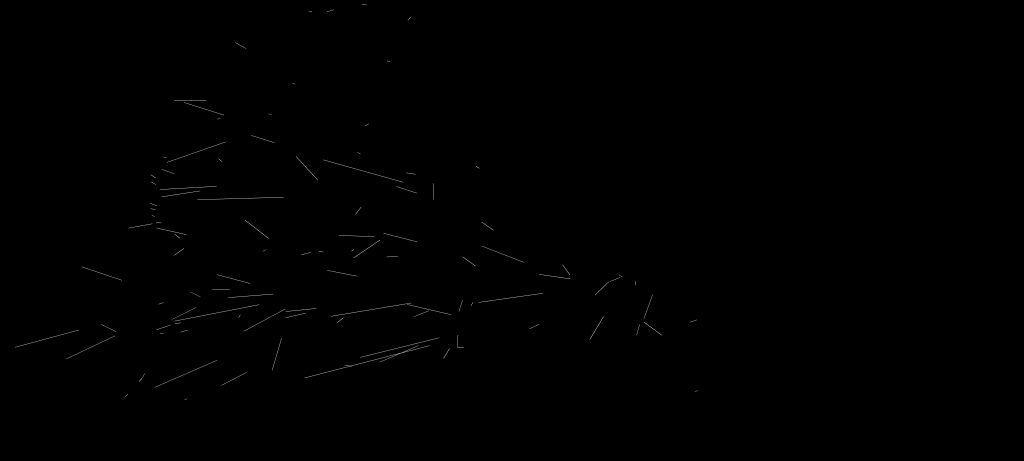
多量の学習データを手動で用意することは困難なため,Depth-Anything v2[2]による深度推定を用いて1年枝や花の検出精度向上に役立てます.  

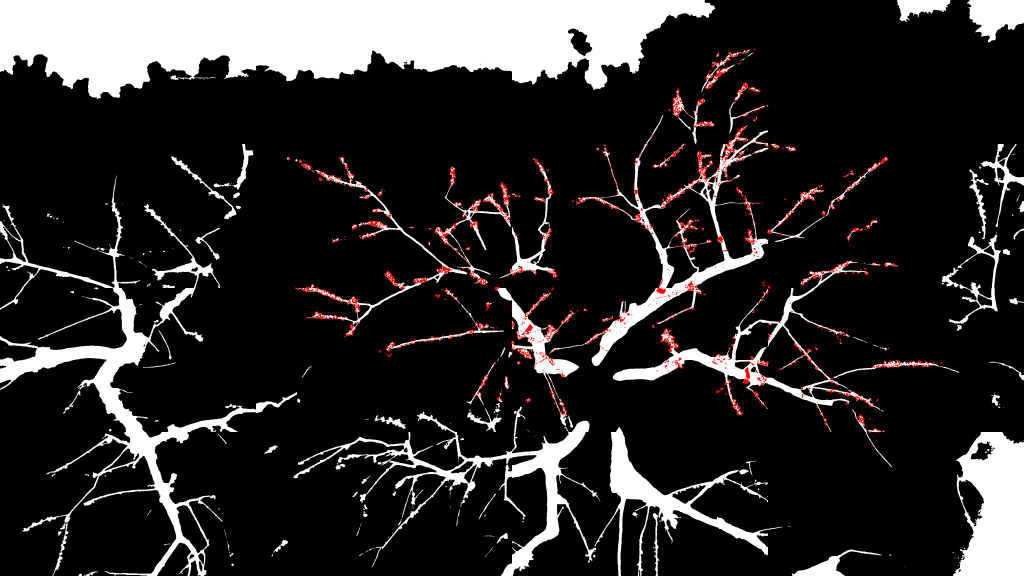
  • 深度推定を用いたデータ拡張手法による1年枝学習データセットを拡張し,拡張したデータセットを用いてU-Net[3]を学習し,枝検出を行う.枝本数を計測する 
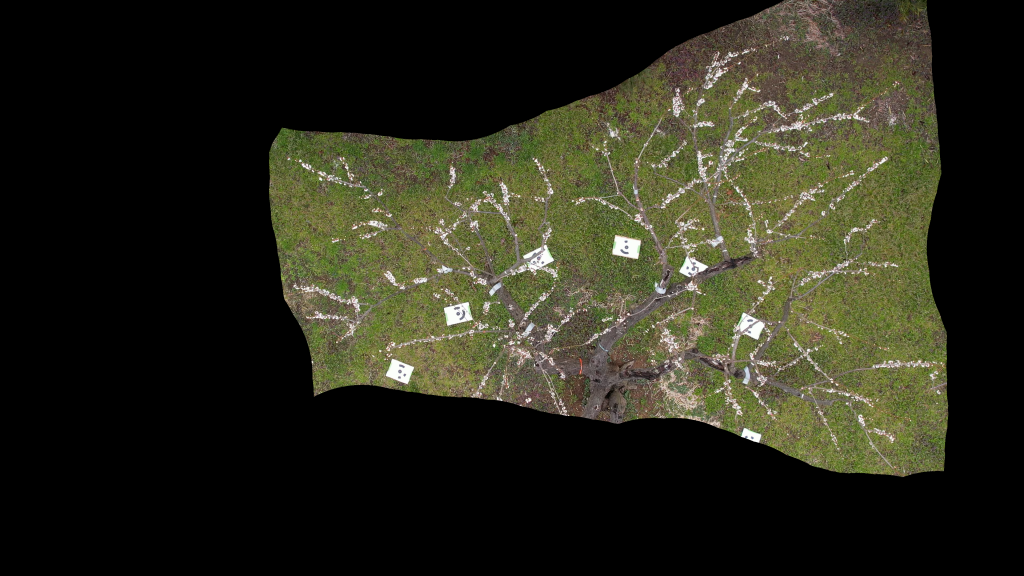
  • 色情報を用いた花検出を行い,深度推定を用いた幹-花マッチングによる花検出手法の提案を提案する.花の面積を計測します。 

これらのデータを用いて収穫量との相関分析を行います。 


花データは特に収穫量と強い相関があることが分かりました。今後は枝や花の検出精度の改善や複数年度のデータを用いて収穫量予測モデルを構築します。 


参考文献 

[1] 齋藤元也, 石塚直樹, 坂本利弘. 日本における農業リモートセンシング研究の軌跡. 日本リモートセンシング学会誌, Vol. 37, No. 3, pp. 193–203, 2017. 

[2] Lihe Yang, Bingyi Kang, Zilong Huang, Zhen Zhao, Xiaogang Xu, Jiashi Feng, and Hengshuang Zhao. Depth anything v2. arXiv:2406.09414, 2024. 

[3] Olaf Ronneberger, Philipp Fischer, and Thomas Brox. U-net: Convolutional networks for biomed- ical image segmentation. In International Confer- ence on Medical image computing and computer- assisted intervention, pp. 234–241. Springer, 2015. 

病理切片染色画像への深層学習モデルを用いた精巣腫瘍の識別精度の検証

病理診断は患者から採取された生体組織を病理医が観察して行う医療行為であり,様々な疾患に対して確定診断となることが多い.一方で,診断時には各組織型の占拠割合の記載が必要となるが,本研究で取り扱う精巣腫瘍は,症例が少ない組織型や複数の組織型の混在等があるため,割合を求めるための作業負荷が大きい.深層学習を活用し,診断前に組織型ごとにその大まかな割合が算出できれば,診断コストを大幅に削減できると考える. 

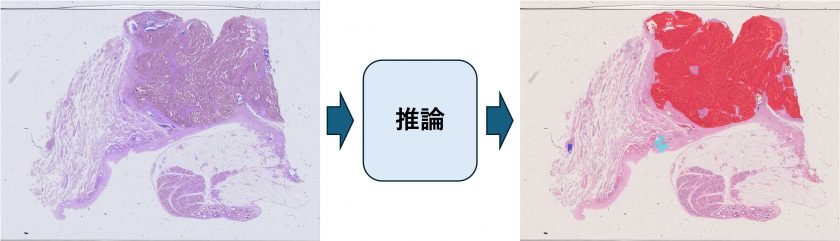
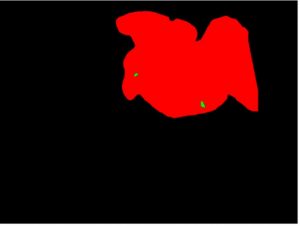
本研究では,深層学習アルゴリズムであるYOLOv8-segを用いて,病理切片染色画像から精巣腫瘍の組織型を学習させ,推論を行う.組織型ごとにアノテーションを行った5枚の病理切片染色画像を用いた.含まれる組織型は,胎児性腫瘍,絨毛癌,卵黄嚢腫瘍,奇形腫である.各画像を細胞が視認できるレベルまで細かく分割し,データセット数700枚程度で追加学習を行った. 

Fig. 1:病理医によるアノテーション画像
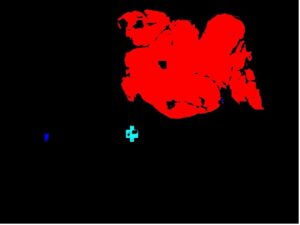
Fig. 2:YOLOv8による予測画像

正常領域を含めた画像全体の正解率は1枚目(Fig. 2)96.96%,2枚目88.04%,3枚目58.20%,4枚目88.19%,5枚目96.10%となった.  

用意した画像は,主に胎児性腫瘍の領域が大きく,胎児性腫瘍以外の4種類の領域は微小領域であったため,正解率への影響は小さい.そのため,今回の正解率の高さは,胎児性腫瘍の領域の検出精度の高さと言え,最も卵黄嚢腫瘍と奇形腫の領域が大きい3枚目の画像では学習が不十分のため,正解率が低い.

今後の展望として,さらに10枚程度の画像を追加し,胎児性腫瘍の領域以外の精度を上げたいと考える. 

Publication

  1. 病理切片染色画像への深層学習モデルを用いた精巣腫瘍の識別精度の検証、田中 幹飛、高橋 泰岳、村元 暁文、築地原 里樹、第64回日本生体医工学会大会予稿集、O1-3-3-3、pp.362-364, 2025.6

アイロン接着導電布による使い捨てマスクの簡易コンデンサマイク化の提案と試作

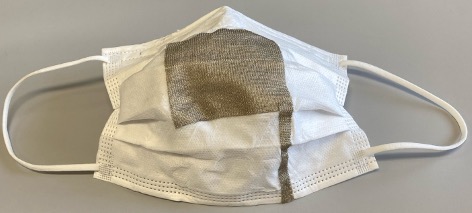
感染症対策や衛生意識の高まりから,マスクは日常生活で馴染み深い存在になっています.工場など,マスクを着用したまま作業や会話を行う場面がありますが,そのような環境でコミュニケーションをとるときに必要なマイクは,騒音環境で使用すると発話だけでなく周囲の音も一緒に録音され,音質や認識精度に影響します.そこで本研究では,騒音環境下でも利用可能なマイクとして,不織布マスクをベースとした,低コストで簡便なマスク一体型マイク(布マイク)を提案します.


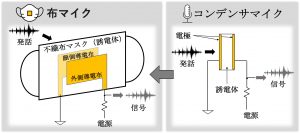
Fig. 1:マイクの動作原理

布マイクは,コンデンサマイクの原理を元にしています.コンデンサマイクは誘電体を,2枚の電極で挟み込んだ構造をしています.布マイクではこの電極を導電布,誘電体を不織布マスクとして,利用しています(Fig. 1).

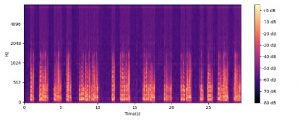
Fig. 2:布マイクで計測したメルスペクトログラム(外部ノイズあり)
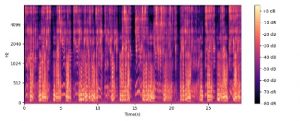
Fig. 3:ピンマイクで計測したメルスペクトログラム(外部ノイズあり)

ノイズを与えた条件で布マイクとピンマイクで同時に録音したデータをメルスペクトログラムで比較すると,布マイクは明らかにノイズ成分を抑えていることが確認できました(Fig. 2, Fig. 3).

今後は,より多様な話者の条件での性能を確認していきます.

Publication

  1. アイロン接着導電布による使い捨てマスクの簡易コンデンサマイク化の提案と試作、唐沢 圭吾、高橋 泰岳、築地原 里樹,第41回 ファジィ システム シンポジウム/FSS2025、1A1-5、2025

視線入力によるコミュニケーション支援ロボットの開発

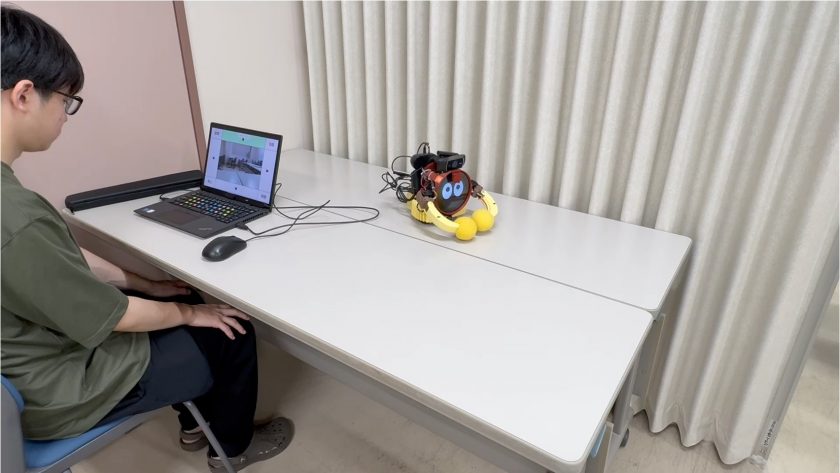
本研究では,身体を自由に動かすことが困難な人でも意思や感情を伝えられるように,視線のみで操作可能なコミュニケーションロボットの開発を行っています.ユーザーはPC画面上のインターフェースを注視することで,ロボットの移動や感情表現を選択することができます.また,ロボットのカメラ映像を用いて遠隔から周囲の状況を把握しながら操作可能な構成となっています.

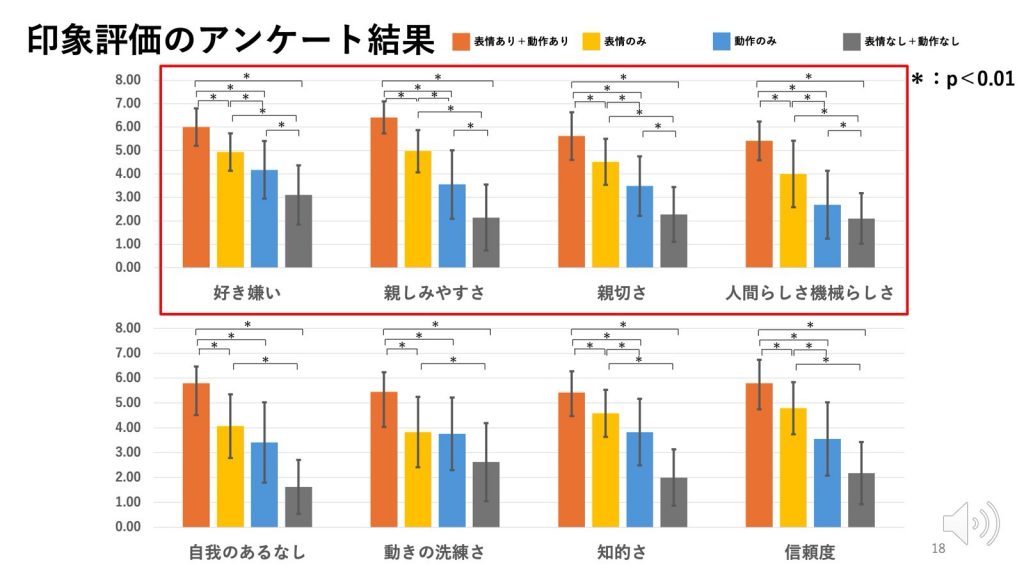
視線入力の誤操作を抑えるため,視線データの平滑化や瞬きの除去を行い,ポインタの安定性向上と誤操作の減少を確認しました.また,ロボットに感情表現や動きを付与した場合と付与しない場合で印象評価実験を行った結果,表情や動きを伴うロボットの方が親しみやすさや好印象が向上する傾向が見られました.

現在は会話支援機能の開発に取り組んでいます.ロボット「まるット」のカメラ映像から YOLOv5 によりキーワードを検出し,それを基に ChatGPT のような大規模言語モデルが複数の発話候補を生成します.ユーザは視線で発話内容を選択し,ロボットが代弁することで会話を行います.今後は,対話の流れに応じた候補生成を行い,より自然で円滑なコミュニケーションの実現を目指します.

Publication

  1. 遠隔操作ロボット「まるット」の視線操作インターフェース、松下 稜,高橋 泰岳,春名  正樹,築地原 里樹、第41回 ファジィ システム シンポジウム/FSS2025、1A2-1、2025

収量予測のための三次元点群処理と骨格化による樹モデルの枝半径・角度の計測と評価

収量予測は,収穫や販売計画を立てる上で重要です.樹冠の構造を正確に把握することで,収量予測の精度向上に繋がります.農家の感覚として各主枝の元気度が角度に表れているため,構造情報の枝角度と半径に着目しました.点群上での角度計測ではスケルトンを用いることで,中心線での精度の高い計測を行うことができます.

そこで本研究では,三次元点群処理と骨格化による枝半径・枝角度計測の精度と信頼性の検証を行なっています.

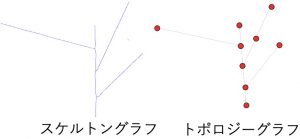
Fig. 1:グラフ(ケルトングラフ:左,トポロジーグラフ:右)

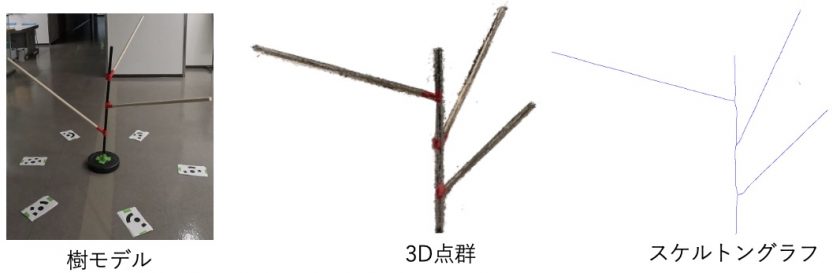
実験では,真値を確保するために角度を設定したアタッチメントを用いて樹モデルを作成しました.撮影した動画から三次元点群を作成し,スケルトン,トポロジーグラフ抽出を行います.このグラフを用いて主成分分析 (PCA)を行い主幹と主枝,主枝間の角度を計測します.また円柱フィッティングを用いて半径の計測を行います.

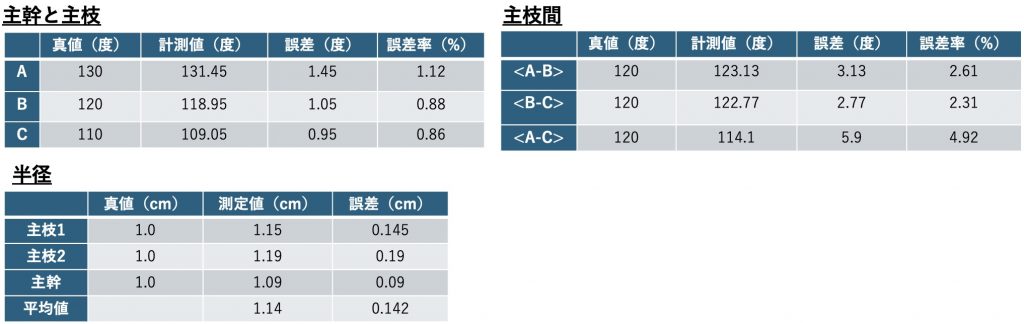
Fig. 2:計測結果

結果として,結果から本手法は,枝角度を数度程度,枝半径を数ミリメートル程度の誤差で計測できることが確認されました.

今後は,枝の角度を自動で計測するアルゴリズムの開発や年度の異なる樹の点群を重ね合わせ,差分の分析を行い新規枝の長さを比べ,元気度の評価を進めていこうと考えています.

Publication

  1. 収量予測のための三次元点群処理と骨格化による樹モデルの枝半径・角度の計測と評価 ,竹田 朝哉,築地原 里樹,高橋 泰岳,The 9th Workshop of Robotics Ongoing Breakthroughs (ROOB2025), 2025.9.6.

空手の前蹴り動作における腰と支持脚に着目した関節トルク・CoPの解析によるバランスの評価

私の長年の空手の経験と空手の教本の教え方に感覚的な違いがあり,教本には初心者の問題点の原因が記されていません.そこで,熟練者と初心者の前蹴り動作を比較し,教本のコツが定量的なデータで裏付けることができるのかを確認することを研究目的としています.

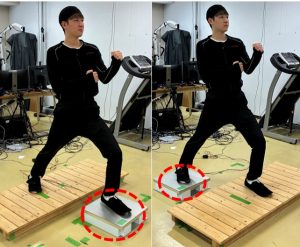
Fig. 1:フォースプレートの位置(左:支持脚,右:蹴り脚)

実験には光学式モーションキャプチャシステムとフォースプレートを使用し,支持脚と蹴り脚の2箇所にフォースプレートを設置し,各被験者の前蹴り動作を計測します.(Fig. 1).

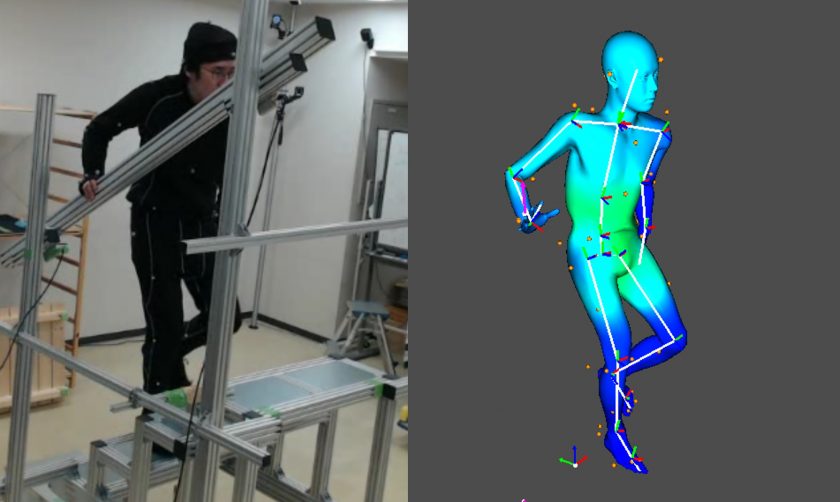
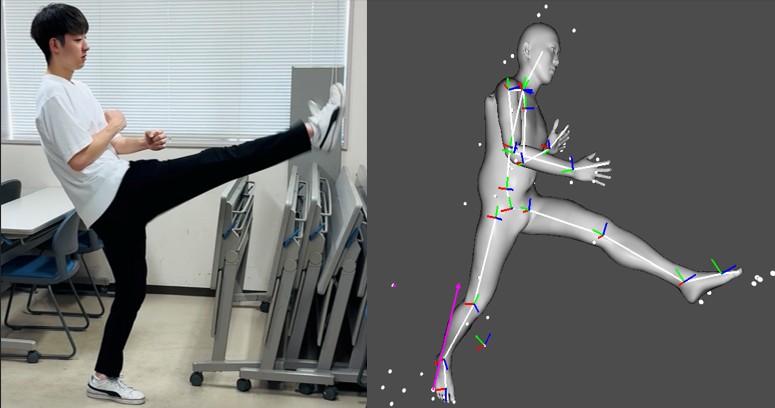
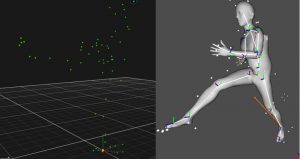
Fig. 2:Dhaibaworks上の姿勢再現(左: モーキャプデータ,右: 再現結果)

実験で取得したデータから関節角度・キック力・CoP(足圧中心)を計算し,解析ソフトDhaibaworksを用いて姿勢再現することで逆動力学解析により関節トルクを算出します(Fig. 2).これらのデータを解析・比較した結果,腰と支持脚に着目すると教本に記載されたコツとは違う結果が導出され,初心者はバランス保持とキック力の両立が難しいことが示唆されました.

今後の課題は被験者を増やし,左右の脚の前蹴りの比較を行い,前蹴り以外の他の蹴り技の分析をしたいと考えています.

Publication

  1. 空手の前蹴り動作における腰と支持脚に着目した関節トルク・CoPの解析によるバランスの評価,増田 賢太郎,築地原 里樹,高橋 泰岳,The 9th Workshop of Robotics Ongoing Breakthroughs (ROOB2025), 2025.9.6.

内・外的焦点に着目したバスケットボールのVR対人ドライブ動作改善システムの開発

バスケットボールのドライブ動作では,クロスステップにおける「1歩目の踏み込み」「タイミング」「低い姿勢」等が重要ですが,初心者にとってこれらを同時に習得するのは難しです.そのため,各要素を分けて理解する必要があります.

本研究では,注意の焦点を胴体姿勢に焦点を当てる内的焦点,踏み込み位置に焦点を当てる外的焦点に分け,VR機器を用いて直感的なフィードバックを提示する焦点別訓練を実施しました.加えて,訓練者の習熟度に応じて内的・外的焦点の訓練を切り替えることで,ドライブ動作の改善を検証しました.

Fig. 1:外的焦点の訓練
Fig. 2:内的焦点の訓練

VR空間においてバスケットボールのドライブ動作の訓練を行うため, 本研究では自身の胴体姿勢を意識した内的焦点の訓練と相手のディフェンスを意識した外的焦点の訓練を実装しました.

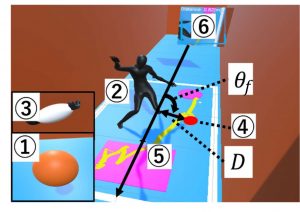
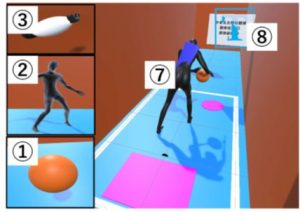
内・外的焦点それぞれの訓練に共通するVR環境における基本情報として,①バスケットボールの表示,②仮想ディフェンスの表示,③左腕の表示,の3つのフィードバックを構築しました.

外的焦点を意識した訓練では,相手のディフェンスの位置を見て適切な踏み込み位置やタイミングを判断できるように指導するため,④踏み込み位置とタイミングの指導,⑤踏み込み位置と左足の軌跡の表示,⑥俯瞰映像の表示のフィードバックを実装しました(Fig. 1).

また,内的焦点を意識した訓練では,ボールをかまえた時と1歩目を踏み込んだ時の自身の姿勢を理解できるように指導するため,⑦熟練者の姿勢マネキンと訓練者の胴体姿勢,⑧胴体姿勢指導テキスト表示のフィードバックを実装しました(Fig. 2).

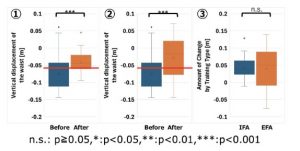
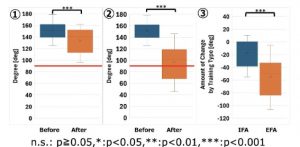
Fig. 3:腰の沈み込み量の結果(①内的焦点,②外的焦点,③内的焦点と外的焦点の比較)
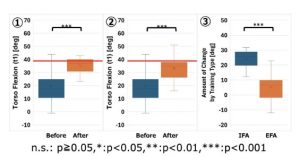
Fig. 4:ボールをかまえた時の胴体の屈曲の結果(①内的焦点,②外的焦点,③内的焦点と外的焦点の比較)
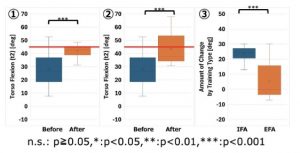
Fig. 5:1歩目を踏み込んだ時の胴体の屈曲の結果(①内的焦点,②外的焦点,③内的焦点と外的焦点の比較)
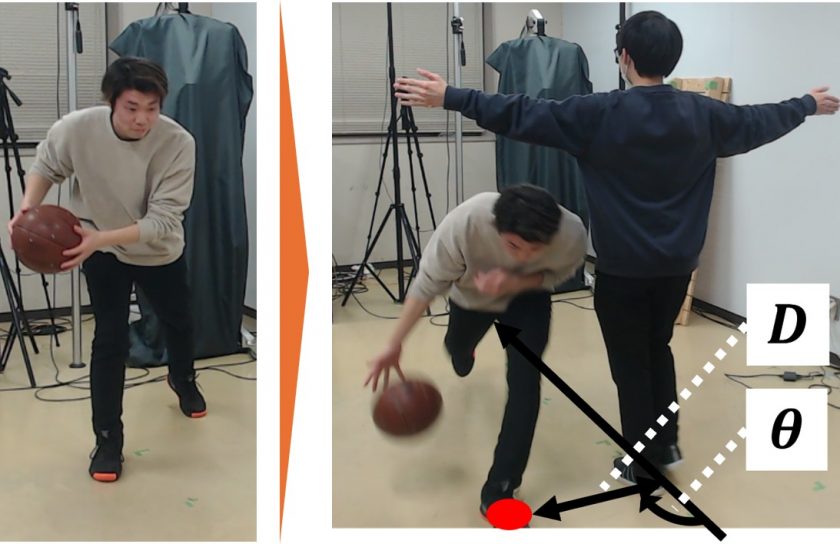
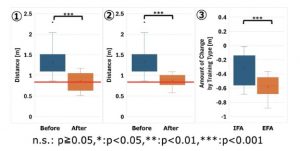
Fig. 6:1歩目の踏み込み位置とディフェンスとの距離の結果(①内的焦点,②外的焦点,③内的焦点と外的焦点の比較)
Fig. 7:1歩目の踏み込み位置とディフェンスとの角度の結果(①内的焦点,②外的焦点,③内的焦点と外的焦点の比較)

バスケットボール初心者6名を対象に,外的焦点(踏み込み位置)と内的焦点(胴体姿勢)の2種類のVR訓練を実施し,訓練前後で現実空間におけるドライブ動作(姿勢や踏み込み位置など)を比較しました.結果は両訓練とも動作の安定性や姿勢の改善が確認されましたが,胴体姿勢や腰の安定性は内的焦点が(Fig. 3,Fig. 4,Fig. 5),踏み込み位置やディフェンスとの距離・角度は外的焦点がより大きく改善する傾向が示されました(Fig. 6,Fig. 7).

今後は被験者を増やして実験を行い,各訓練ごとの改善効果の特徴を分析し,長期的な訓練に取り入れていくことや,ユーザの習得が不十分なスキルに応じたトレーニングメニューを作成することが考えられます.

Publication

  1. 内・外的焦点に着目したバスケットボールの VR 対人ドライブ動作改善システムの開発, 池田 拓真,築地原 里樹,高橋 泰岳, 第25回計測自動制御学会システムインテグレーション部門講演会 (SI2025), pp. 3994-3999, 2025. 12.12.