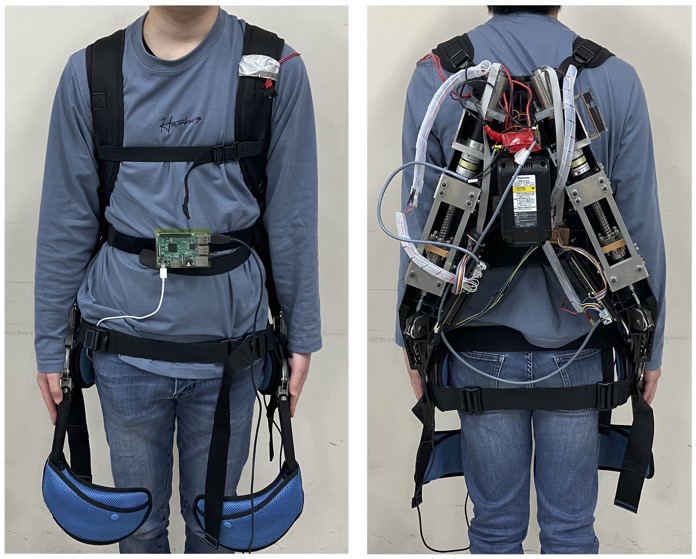
物流・農作業における押し運搬作業は腰部負担が大きく,MSDsの要因になります.本研究では,歩行と外力発揮を同時に伴う押し運搬動作に適応する下肢支援型パワードスーツ制御を提案しました.腰関節角度の時系列データから歩行周期を判定し,立脚期・遊脚期に応じてアシストトルクを切り替えることで,動作を阻害しない連続的歩行支援を実現しました.
提案手法の有効性を検証するため,歩行速度,押す高さ,押す力を変化させた複数条件下で押し運搬実験を実施し,下肢筋の筋電位(%iEMG)ならびに歩幅を評価指標として分析を行いました.
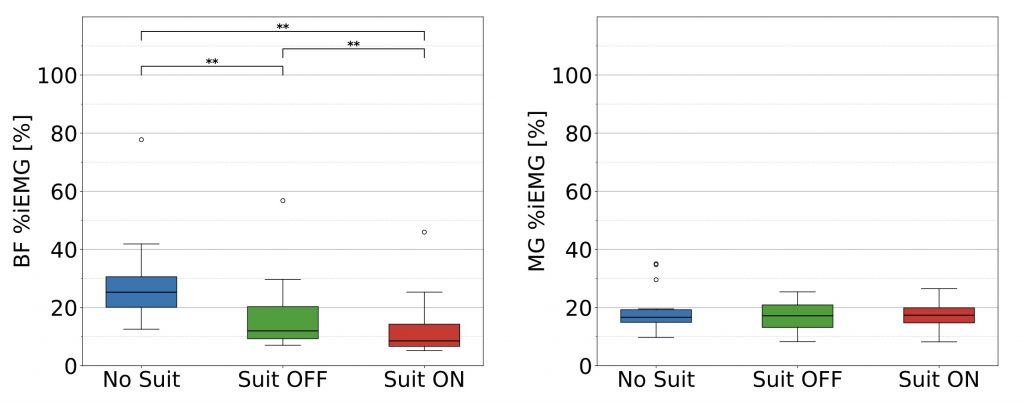
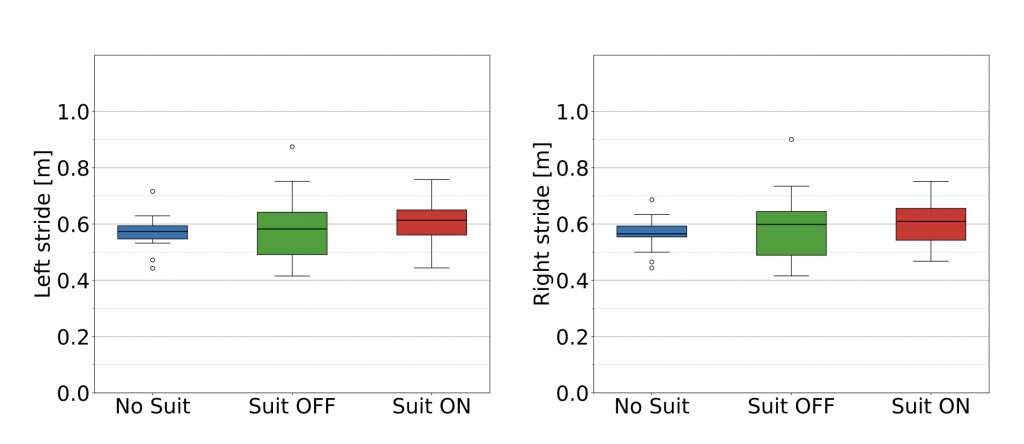
計測した結果,概ねアシストによって大腿部の筋活動量の低下する傾向が確認されましたが,個人によっては増減しました(results1.jpg).歩幅は,概ねアシストの有無による有意差は確認できませんでしたが,個人によっては有意に増減しました(results2.jpg).これは,人によってはアシストが動作の妨げになってしまったのではないかと考えます.
今後の課題として,装着者に対応したアシスト制御の最適化などが挙げられます.
