近年,急速な労働者不足への対応が求められており,その解決策の一環として,物流分野においては倉庫へのロボットの導入が増加しています.特に工場内や公共施設における移動には階段昇降が不可避であり,人間にとっては疲労や怪我のリスクを伴い,ロボットにとっては必要トルクの増大に対してサーボモータが消耗品として摩耗・故障するリスクを伴います.ゆえに,人間にとってもロボットにとっても負担の少ない安全な昇段を行うことが重要な課題です.
人間は階段を昇る際,下肢のみならず手摺を把持し,上肢で体を押し上げる『手先押し力』を発揮することで下肢の推進力を補助しています.このような動作は下肢関節への負担を軽減し,物品運搬時,疲労時や身体能力が低下した状況において有効であると考えられます.しかし手先押し力を用いた階段昇り動作や関節負担に関する研究は少なく,ヒューマノイドロボットへの応用も進んでいません.そこで本研究では,手先の押し力を発揮するヒューマノイドロボットの開発を目指し,手先を推進力として活用した階段昇段動作の解析を行っています. 解析は,下肢が階段に接地し身体を支えている『立脚期』を前半と後半に分けてそれぞれ解析します.
また,得られた力学的特徴量に対し階層型クラスタリングを適用し,動作パターンの分類を行います.
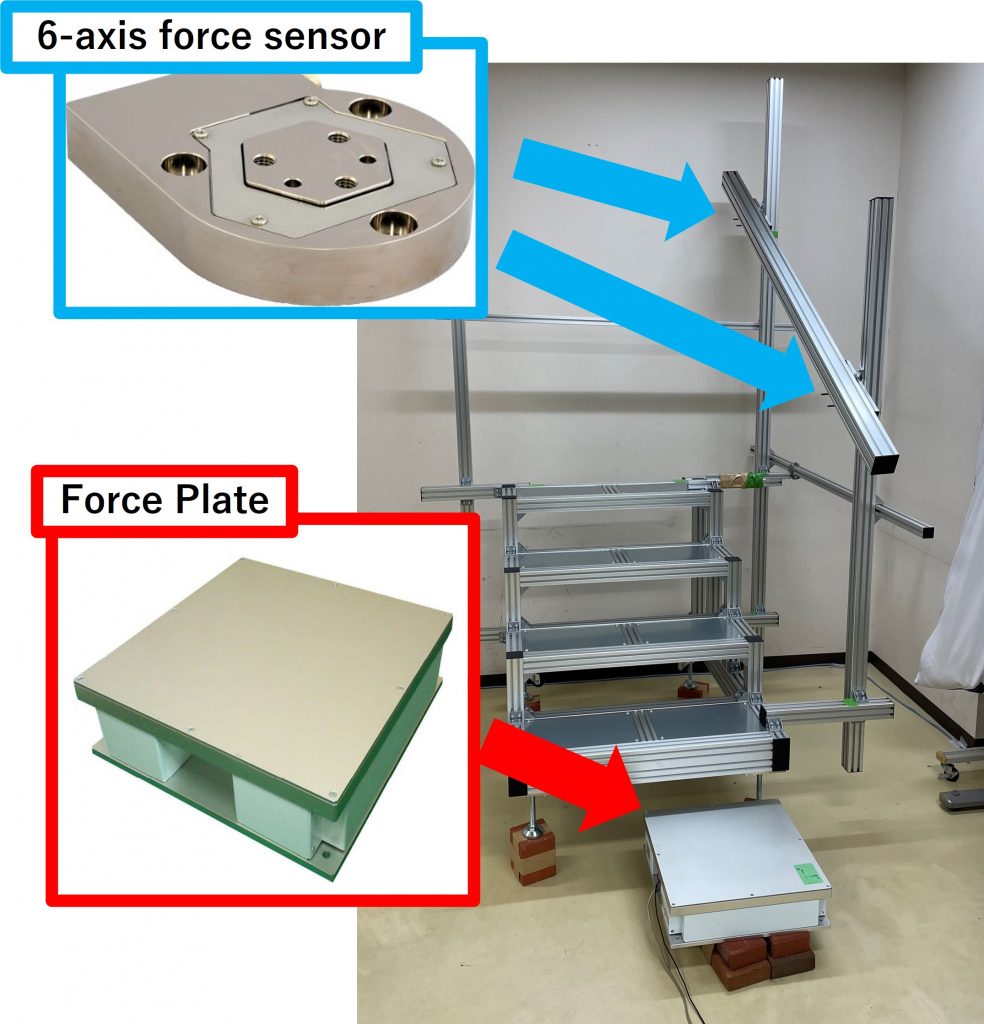
Fig. 1:計測に使用する階段
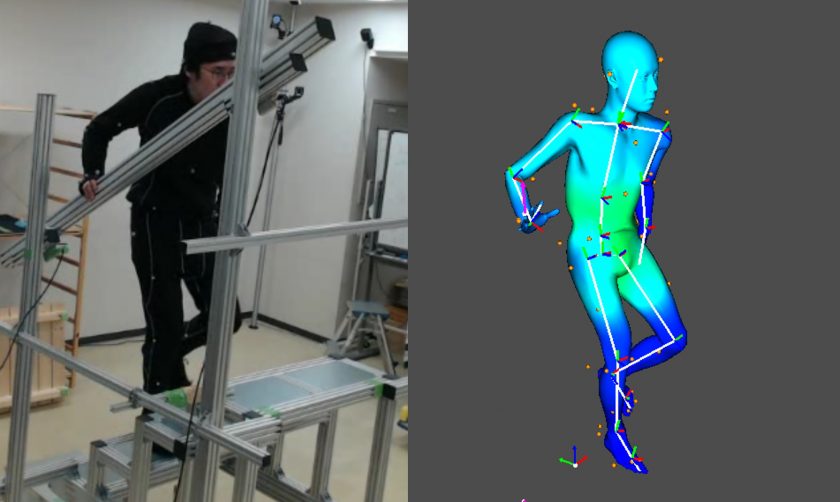
手摺有り・無しの階段昇段動作を対象として解析しました.被験者に手先押し力を自然に活用させる為, 2 分程度の階段昇降運動を実施し疲労させた後,計測を行います.身動作の計測には光学式モーションキャプチャを使用し,手先押し力の取得に 6軸力覚センサ, 一段目での床反力の取得にはフォースプレートを用いました(Fig.1 :計測に使用する階段 ).
lineman.mp4
こちらの映像は,手すりの使用におけるトルクの増減を人体モデルとカラーマップで示したものです.手すりの使用によりトルクが増加した関節は赤,減少した関節は青,その他は白で人体モデル上に示しました(有意性が高いほど色を濃く描画).
映像はクラスタリング前の結果を受けて作成したものであり,データ全体の傾向として解釈できます.
この映像より,手摺の使用は上肢の力学的負荷を増大させる一方で,下肢・体幹部への力学的負荷を減少させていることがわかりました.
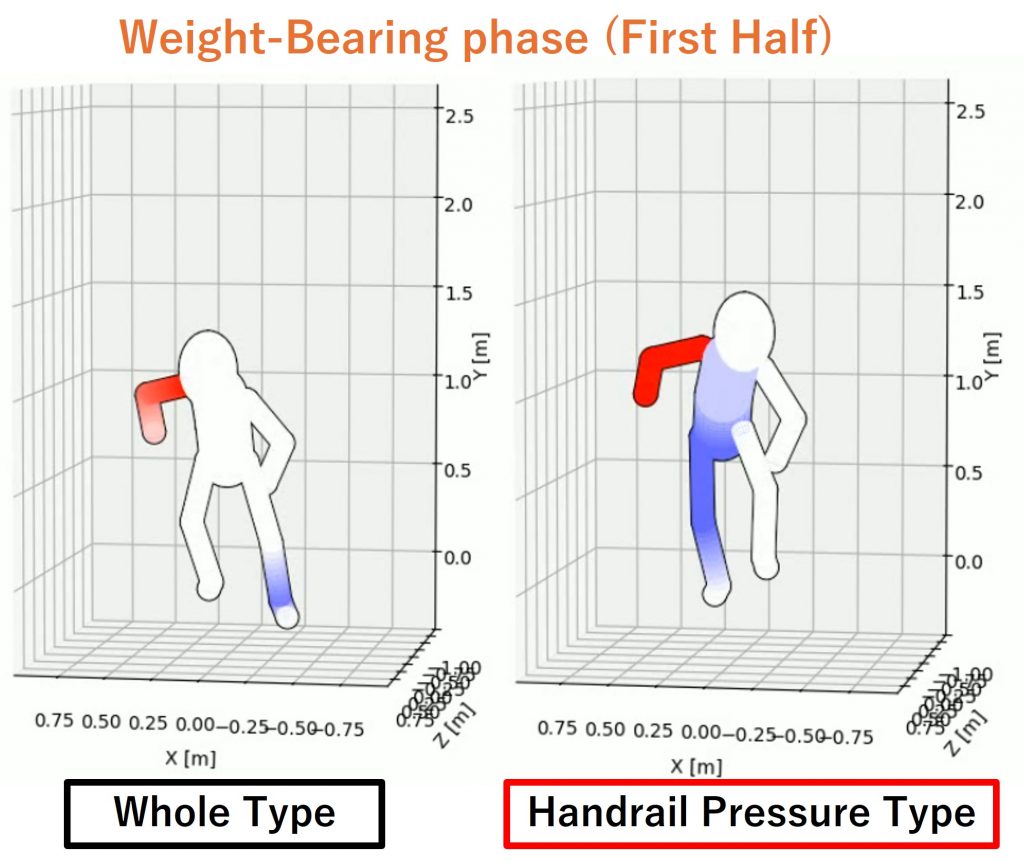
Fig. 2:体重支持局面における関節トルクの変化(左:データ全体,右:手摺加圧型)
立脚期の前半は,足が接地し,接地した脚へと体重を移動させる局面です.この局面を体重支持局面( Weight-Bearing phase )と定義しました.
Fig. 2 は,体重支持局面において,手すりの使用によるトルクの増減を示したものです.
左はデータ全体の傾向であり,右はクラスタリングの結果,最も手摺に圧力をかけた集団として現れた『手摺加圧型』の傾向です.
手摺加圧型では,体重支持局面において右手首・右肘関節のトルク・関節角度の増加と,骨盤トルクや床反力の減少が確認されました.これは前足が接地した瞬間から手摺に体重を預けることで,体重支持局面における骨盤への負荷を効果的に軽減していると考えられます.
これより手摺加圧型の動作戦略は,体重支持局面において手摺を推進力の補助として最も有効に使い,着地衝撃を分散させ骨盤への負荷を低減した『防御的戦略』を実施しているであるといえます.
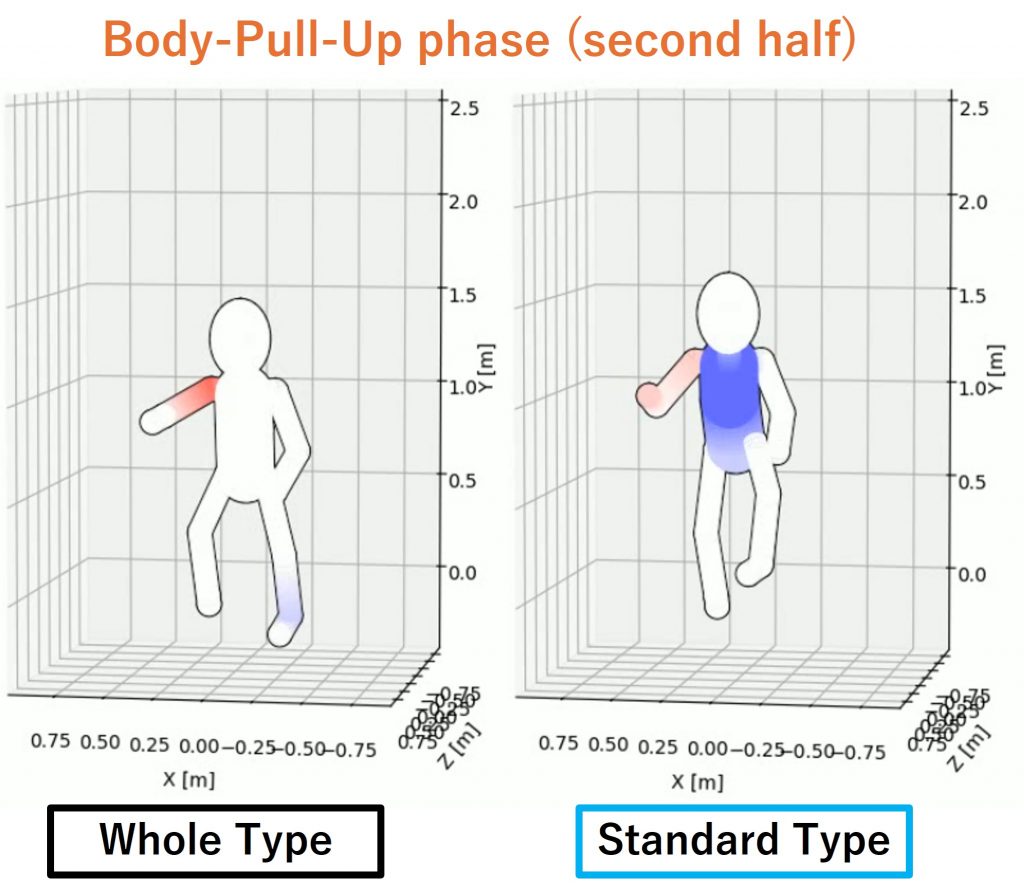
Fig 3:身体引き上げ局面における関節トルクの変化(左:データ全体,右:標準型)
立脚期の後半は,接地した足を次の段へと持ち上げて身体を上へと引き上げるため,床を踏みしめる局面です.この局面を身体引き上げ局面( Body-Pull-Up phase )と定義しました.
Fig. 3 は,身体引き上げ局面において,手すりの使用によるトルクの増減を示したものです.
左はデータ全体の傾向であり,右はクラスタリングの結果,最も多くの割合を占めた集団として現れた『標準型』の傾向です.
手摺加圧型では,身体引き上げ局面において把持側の上肢トルク(肩・手首)や肘関節屈曲角度は有意に増加した一方で,胸部のトルクや鉛直床反力は有意に減少しました.
これは床反力や体幹部への力学的負荷を広範囲に軽減させると同時に,把持側上肢への依存を高めるという動作戦略だと考えられます.
次段へ重心を持ち上げるタイミングに合わせて手摺を手前に牽引,あるいは下方に押し込むことで推進力を補助しており,これは身体引き上げ局面での重力に抗うポジティブな仕事を上肢で代替する『能動的戦略』であるといえます.
本研究は,人間が自身の身体特性や疲労度,動作局面に適応して手摺利用戦略を柔軟に切り替えていることを実証しました.この知見は,ヒューマノイドロボットにおいても単一の昇段動作を実装するのではなく,路面状況やバッテリー残量,衝撃吸収やエネルギー効率といった目的に応じて,最適な手先押し力活用戦略を選択・実装すべきであるという重要な指針を示唆しています.
Publication
ヒューマノイドロボットの動作生成のための手先押し力を使った階段昇り動作の姿勢や逆動力学解析、釣部 修平、築地原 里樹、 高橋 泰岳、垣内 洋平、川角 祐一郎、長嶋 功一、ロボティクス・メカトロニクス講演会2025、1P1-Q04、2025.6。